Dựng BIM từ Point Cloud là một trong những phương pháp hiệu quả để xây dựng mô hình BIM dựa trên hiện trạng thực tế của công trình. Thông qua công nghệ quét laser 3D, dữ liệu không gian được thu thập dưới dạng Point Cloud và sau đó chuyển đổi thành mô hình BIM có cấu trúc. Quy trình này đặc biệt hữu ích với các dự án cải tạo, nâng cấp, hoàn công và quản lý vận hành công trình hiện hữu.
Dựng BIM từ Point Cloud là gì?
Point Cloud là gì?
Point Cloud, hay đám mây điểm, là tập hợp hàng triệu hoặc hàng tỷ điểm dữ liệu được tạo ra thông qua các công nghệ như 3D Laser Scanning hoặc LiDAR. Mỗi điểm có thông tin về vị trí trong không gian và có thể đi kèm dữ liệu màu sắc hoặc cường độ phản xạ.
Khi quét một công trình, thiết bị laser có thể ghi nhận hình dạng của tường, sàn, trần, cột, dầm, đường ống, thiết bị MEP và nhiều thành phần khác. Tập hợp dữ liệu này tạo thành một bản ghi kỹ thuật số tương đối sát với hiện trạng tại thời điểm khảo sát.
Dựng BIM từ Point Cloud là gì?
Dựng BIM từ Point Cloud là quá trình sử dụng dữ liệu đám mây điểm làm cơ sở để xây dựng mô hình BIM. Thay vì chỉ dựa trên bản vẽ 2D hoặc hồ sơ thiết kế cũ, BIM Modeler có thể đối chiếu trực tiếp với dữ liệu hiện trạng để xác định vị trí, kích thước và hình dạng của các cấu kiện.
Điểm quan trọng là Point Cloud không phải một mô hình BIM hoàn chỉnh. Point Cloud chủ yếu cung cấp dữ liệu hình học, trong khi mô hình BIM chứa các đối tượng có cấu trúc, thuộc tính và mối quan hệ thông tin. Vì vậy, quá trình chuyển đổi từ Point Cloud sang BIM đòi hỏi sự kết hợp giữa dữ liệu quét, phần mềm chuyên dụng và kinh nghiệm của đội ngũ BIM.
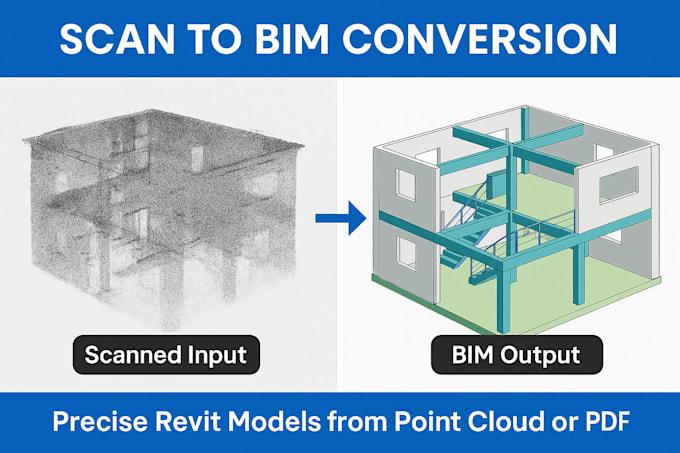
Scan to BIM là gì?
Scan to BIM là quy trình sử dụng dữ liệu quét 3D để tạo hoặc cập nhật mô hình BIM. Quy trình tổng quát có thể hình dung như sau:
Quét laser 3D → Point Cloud → Xử lý dữ liệu → Dựng BIM → Kiểm tra → Bàn giao.
Scan to BIM thường được áp dụng cho các công trình hiện hữu, đặc biệt trong những trường hợp hồ sơ thiết kế không đầy đủ hoặc có sự khác biệt đáng kể so với thực tế.
Khi nào nên dựng BIM từ Point Cloud?
Phương pháp này đặc biệt phù hợp với các dự án cần mô hình hóa chính xác hiện trạng công trình.
- Cải tạo và nâng cấp công trình hiện hữu: Trước khi thiết kế cải tạo, việc nắm được chính xác hiện trạng là rất quan trọng. Point Cloud giúp đội ngũ thiết kế có thêm dữ liệu để xác định kích thước, vị trí và hình học của các cấu kiện hiện có.
- Dựng mô hình BIM hiện trạng và hoàn công: Với những công trình đã xây dựng nhưng thiếu hồ sơ BIM, dữ liệu quét có thể được sử dụng để tạo mô hình hiện trạng. Mô hình này có thể tiếp tục được cập nhật và sử dụng trong các giai đoạn sau.
- Công trình thiếu hoặc không đầy đủ bản vẽ: Các công trình cũ thường có hồ sơ thiết kế thất lạc, không đồng bộ hoặc không phản ánh đúng hiện trạng. Scan to BIM giúp tạo nguồn dữ liệu mới dựa trên khảo sát thực tế.
- Quản lý và vận hành công trình: Mô hình BIM được tạo từ Point Cloud có thể trở thành nền tảng dữ liệu phục vụ quản lý tài sản, bảo trì và vận hành. Khi được bổ sung thông tin cần thiết, mô hình có thể hỗ trợ các hoạt động Facility Management.
Quy trình dựng BIM từ Point Cloud theo Scan to BIM
Bước 1: Khảo sát và quét laser 3D
Đầu tiên cần xác định phạm vi, mục tiêu và mức độ chi tiết của dự án. Thiết bị quét laser 3D được bố trí tại các vị trí phù hợp để thu thập dữ liệu về không gian và các cấu kiện hiện hữu.
Số lượng vị trí quét phụ thuộc vào quy mô, độ phức tạp và mức độ che khuất của công trình. Việc khảo sát cần đảm bảo các khu vực quan trọng được thu thập đầy đủ dữ liệu.
Bước 2: Xử lý và đăng ký dữ liệu Point Cloud
Dữ liệu từ nhiều vị trí quét cần được ghép lại thành một hệ tọa độ thống nhất. Quá trình này thường được gọi là Point Cloud Registration.
Sau khi đăng ký, dữ liệu cần được kiểm tra để phát hiện sai lệch giữa các vùng quét. Đây là bước quan trọng bởi chất lượng Point Cloud đầu vào ảnh hưởng trực tiếp đến độ chính xác của mô hình BIM.
Bước 3: Làm sạch và phân loại Point Cloud
Point Cloud thường chứa một lượng lớn dữ liệu không cần thiết. Các điểm nhiễu, vật thể tạm thời hoặc khu vực ngoài phạm vi dự án có thể được loại bỏ.
Dữ liệu sau đó có thể được phân chia theo khu vực, tầng hoặc hệ thống để thuận tiện cho quá trình dựng mô hình.
Bước 4: Xác định LOD và yêu cầu mô hình
Không phải dự án nào cũng cần mô hình BIM có mức độ chi tiết giống nhau. Do đó, cần xác định trước LOD (Level of Development) hoặc yêu cầu về độ chính xác hình học phù hợp với mục đích sử dụng.
Ví dụ, mô hình phục vụ thiết kế cải tạo có thể yêu cầu mức độ chi tiết khác với mô hình phục vụ quản lý tài sản và vận hành.
Bước 5: Dựng mô hình BIM từ Point Cloud
Sau khi dữ liệu được chuẩn bị, Point Cloud được đưa vào phần mềm BIM để làm cơ sở dựng mô hình.
Các đối tượng như tường, sàn, cột, dầm, cửa, trần, thiết bị và hệ thống MEP lần lượt được mô hình hóa dựa trên dữ liệu hiện trạng.
Trong quá trình này, người thực hiện không đơn giản là “chuyển đổi Point Cloud thành BIM” tự động. Họ cần phân tích dữ liệu và xác định loại đối tượng BIM phù hợp, đồng thời bổ sung các thuộc tính cần thiết theo yêu cầu dự án.
Bước 6: Kiểm tra độ chính xác mô hình
Sau khi dựng BIM, mô hình cần được đối chiếu với Point Cloud để phát hiện sai lệch. Các khu vực có yêu cầu độ chính xác cao cần được kiểm tra kỹ hơn. Việc kiểm soát chất lượng giúp hạn chế trường hợp mô hình BIM không phản ánh đúng hiện trạng.
Bước 7: Hoàn thiện và bàn giao
Cuối cùng, mô hình được chuẩn hóa theo yêu cầu của dự án, kiểm tra tên đối tượng, thông tin thuộc tính, cấu trúc file và các tiêu chuẩn liên quan trước khi bàn giao.
Tùy mục tiêu sử dụng, mô hình có thể phục vụ thiết kế, thi công, cải tạo hoặc quản lý vận hành.
Phần mềm sử dụng để dựng BIM từ Point Cloud
Một số phần mềm phổ biến trong quy trình Scan to BIM gồm:
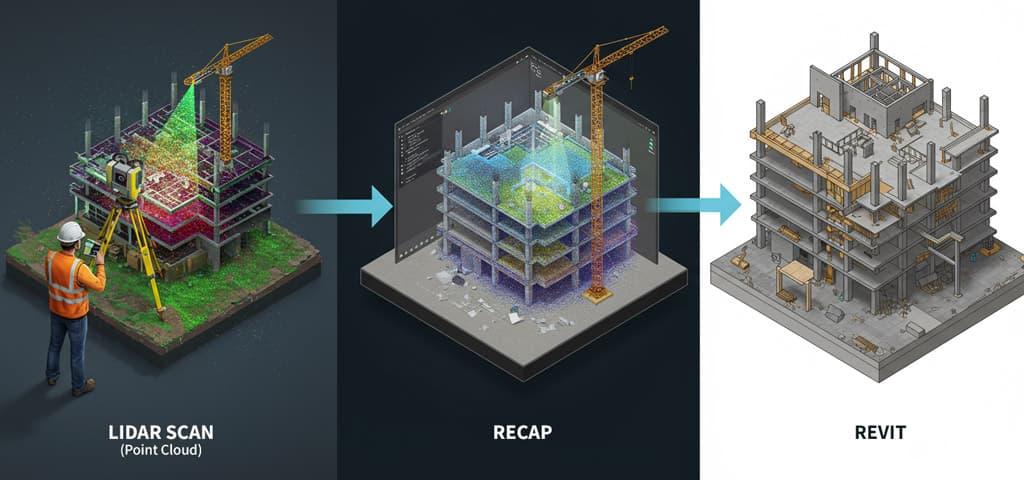
- Autodesk ReCap: hỗ trợ xử lý, đăng ký và quản lý dữ liệu Point Cloud trước khi đưa vào môi trường BIM.
- Autodesk Revit: được sử dụng để dựng mô hình kiến trúc, kết cấu và MEP dựa trên dữ liệu Point Cloud.
- Navisworks: hỗ trợ tổng hợp, kiểm tra và phối hợp mô hình, đặc biệt trong các dự án có nhiều bộ môn.
Ngoài ra, tùy quy mô và yêu cầu dự án, doanh nghiệp có thể sử dụng thêm các giải pháp chuyên dụng để xử lý Point Cloud, kiểm tra sai lệch hoặc tự động hóa một phần quá trình Scan to BIM.
Những yếu tố ảnh hưởng đến độ chính xác khi dựng BIM từ Point Cloud
Độ chính xác của mô hình phụ thuộc vào nhiều yếu tố, không chỉ riêng phần mềm. Một số yếu tố quan trọng gồm:
- Độ chính xác của thiết bị quét.
- Mật độ và chất lượng Point Cloud.
- Phương pháp đăng ký dữ liệu.
- Điều kiện khảo sát và mức độ che khuất.
- Yêu cầu LOD của mô hình.
- Kinh nghiệm của BIM Modeler.
- Quy trình kiểm soát chất lượng.
Do đó, việc đầu tư vào thiết bị quét tốt nhưng thiếu quy trình xử lý và kiểm tra phù hợp vẫn có thể dẫn đến mô hình BIM không đạt yêu cầu.
Lợi ích của dựng BIM từ Point Cloud
Dựng BIM từ Point Cloud mang lại nhiều lợi ích trong các dự án có công trình hiện hữu:
- Tăng khả năng phản ánh chính xác hiện trạng.
- Giảm phụ thuộc vào hồ sơ 2D cũ.
- Hỗ trợ thiết kế cải tạo và nâng cấp.
- Giảm rủi ro do sai lệch giữa hồ sơ và thực tế.
- Tạo cơ sở dữ liệu 3D phục vụ phối hợp.
- Hỗ trợ quản lý tài sản và vận hành công trình.
Đặc biệt, khi Point Cloud và BIM được quản lý trong một quy trình thống nhất, dữ liệu khảo sát có thể tiếp tục được sử dụng ở nhiều giai đoạn khác nhau của vòng đời công trình.
Dựng BIM từ Point Cloud theo quy trình Scan to BIM giúp chuyển dữ liệu khảo sát hiện trạng thành mô hình BIM có cấu trúc, hỗ trợ hiệu quả cho thiết kế, cải tạo, thi công và quản lý vận hành. Từ quét laser 3D, xử lý Point Cloud đến dựng và kiểm tra mô hình, mỗi bước đều ảnh hưởng đến chất lượng đầu ra.
Khi được triển khai với dữ liệu quét phù hợp, tiêu chuẩn mô hình rõ ràng và quy trình kiểm soát chất lượng chặt chẽ, Scan to BIM có thể trở thành giải pháp quan trọng để số hóa công trình hiện hữu và xây dựng nền tảng dữ liệu BIM phục vụ toàn bộ vòng đời tài sản.